 thigiacmay.com
Một nhà máy muốn đo chiều cao mối hàn trên pin, sai số cho phép vài chục micromet. Nhà cung cấp chào một camera 3D ToF vì "đo được cả vùng lớn, giá tốt". Camera đó sai số cỡ milimet. Nó phù hợp để đếm thùng trên pallet, không phải để đo mối hàn. Dự án mất ba tháng mới quay lại đúng công nghệ.
Camera 3D thị giác máy không phải một loại thiết bị mà là ba nhóm công nghệ khác nhau: thời gian bay (ToF, Time-of-Flight), ánh sáng cấu trúc (structured light) và tam giác laser (laser triangulation). Giữa chúng, độ chính xác chênh nhau hàng nghìn lần, vùng nhìn chênh nhau hàng trăm lần. Chọn sai nhóm thì chỉnh thông số thế nào cũng không cứu được.
Bài này giải thích nguyên lý từng nhóm, đặt ba sản phẩm cụ thể cạnh nhau bằng số liệu datasheet (Basler, Zivid, LMI), rồi chỉ những yếu tố "công nghiệp" hay bị bỏ qua: nhiệt độ làm việc, băng thông, máy tính xử lý.
Vì sao cần 3D khi đã có camera 2D?
Camera 2D thấy màu và độ tương phản, nhưng không biết chiều cao. Nó khó phân biệt một vết bẩn với một vết lõm, khó đếm các thùng cùng màu chồng lên nhau, khó cho robot biết vật nằm nghiêng bao nhiêu độ. Camera 3D trả về đám mây điểm (point cloud): mỗi điểm có toạ độ X, Y, Z. Từ đó đo được chiều cao, thể tích, độ phẳng, vị trí và góc của vật.
Ba công nghệ, ba nguyên lý
Thời gian bay (ToF)
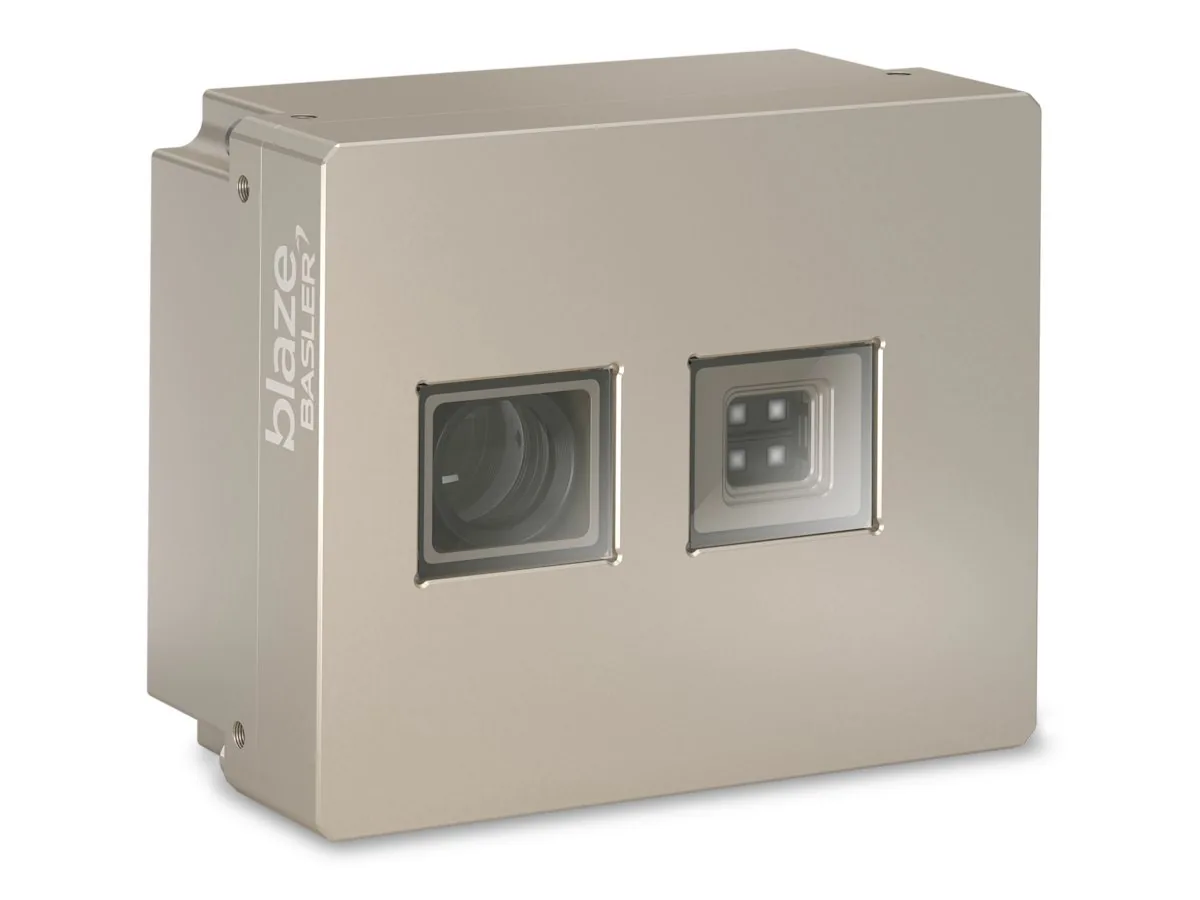
Camera phát ánh sáng hồng ngoại và đo thời gian ánh sáng phản xạ quay về ở từng điểm ảnh, từ đó tính khoảng cách. Chụp cả khung trong một lần, không cần vật chuyển động.
Theo tài liệu Basler, blaze-101 có độ phân giải 640 × 480, cảm biến Sony IMX556, đèn VCSEL 940 nm, góc nhìn 67° × 51°, tầm đo 0,3–10 m (chế độ xa), độ chính xác ±5 mm trong khoảng 0,5–5,5 m, nhiễu theo thời gian dưới 1 mm, tốc độ 20 khung hình/giây (30 ở chế độ nhanh). Vỏ IP67, nhiệt độ làm việc 0–50 °C, giao tiếp Gigabit Ethernet (không cấp nguồn qua PoE), công suất trung bình dưới 15 W, đỉnh dưới 55 W ở 24 VDC.
Đặc trưng: vùng nhìn rộng, tầm xa, nhanh, nhưng độ chính xác ở mức milimet. Hợp với đếm và định vị thùng, pallet, đo thể tích kiện hàng, dẫn đường xe tự hành, giám sát người vào vùng nguy hiểm. Thị giác máy từng có bài về dòng ToF của SICK: SICK Visionary-T Mini.
Ánh sáng cấu trúc (structured light)
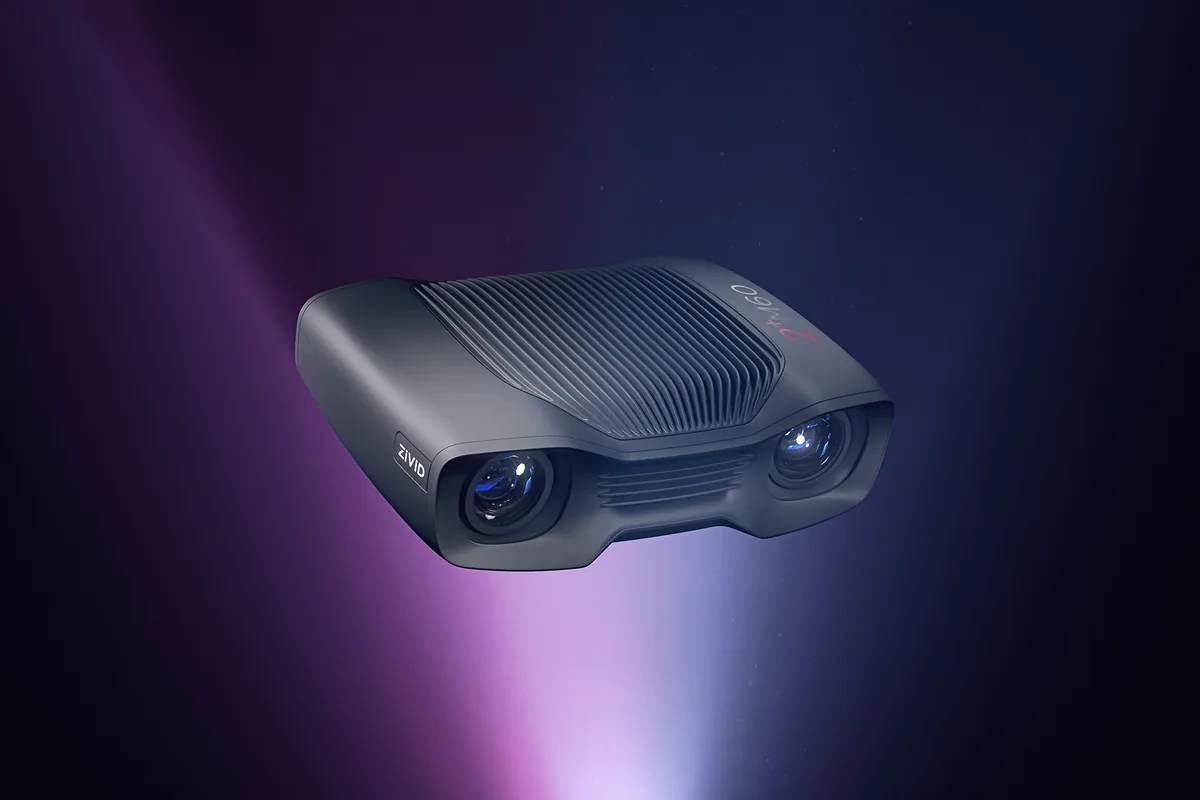
Một máy chiếu chiếu lần lượt các mẫu vân lên vật, camera đặt lệch một góc chụp lại. Vân bị uốn theo bề mặt; từ độ uốn, phần mềm tính ra chiều cao từng điểm. Chụp một vùng trong khoảng vài chục tới vài trăm mili giây, vật phải đứng yên trong lúc chụp.
Datasheet Zivid 2+ M60 ghi: cảm biến 2448 × 2048 (5 MP), khoảng làm việc tối ưu 350–900 mm, vùng nhìn 570 × 460 mm ở 600 mm, độ phân giải không gian 0,24 mm ở 600 mm, độ chụp lặp của một điểm (point precision) 80 µm, sai lệch mặt phẳng toàn vùng dưới 0,10 mm, thời gian chụp điển hình 50–1500 ms. Kết nối 10 GigE qua đầu M12, vỏ IP65, nhiệt độ làm việc 0–45 °C, công suất 15 W khi chờ và 45 W tối đa, cần khởi động ấm 10 phút để ổn định.
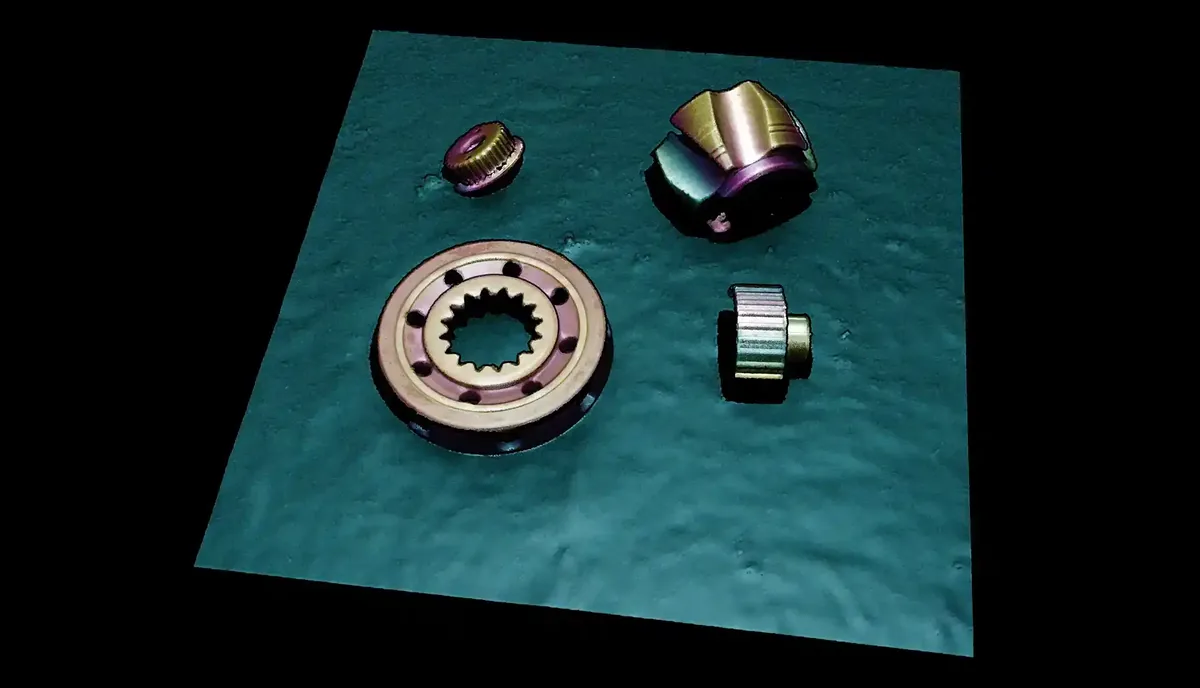
Đặc trưng: độ chính xác cỡ chục đến trăm micromet trên vùng nhìn cỡ nửa mét. Hợp với robot gắp vật lộn xộn trong thùng (bin picking), gắp chi tiết cơ khí, kiểm tra hình dạng lắp ráp. Zivid thiết kế dòng này nhỏ gọn để gắn lên đầu robot.
Tam giác laser (laser triangulation)
Một vạch laser chiếu lên vật, camera nhìn vạch đó từ một góc. Chỗ vật cao, vạch lệch đi; từ độ lệch tính ra một đường biên dạng (profile). Vật phải chạy qua dưới vạch laser (hoặc cảm biến chạy trên vật), mỗi lần chụp được một đường, ghép nhiều đường thành bề mặt 3D. Vì vậy cần bộ mã hoá vòng quay (encoder) trên băng tải để biết vị trí mỗi đường.
Lấy LMI Gocator 2510 làm ví dụ, datasheet dòng 2500 ghi: 1920 điểm mỗi biên dạng, độ phân giải X 8 µm, độ lặp Z 0,2 µm, dải đo Z 6 mm, vùng nhìn 13–14,5 mm, tốc độ quét 2.400–20.000 biên dạng/giây, laser xanh 405 nm cấp 2. Có đầu vào encoder và trigger, ra PROFINET, Modbus, EtherNet/IP. Vỏ IP67, nhiệt độ làm việc 0–40 °C, nguồn 24–48 VDC, 15 W.
Đặc trưng: chính xác nhất, nhanh nhất, nhưng vùng nhìn nhỏ nhất và phải có chuyển động. Hợp với đo mối hàn, đường keo, độ phẳng linh kiện, chiều cao chân linh kiện, lốp xe. Chính là công nghệ mà nhà máy ở đầu bài cần.
Đặt cạnh nhau
| Tiêu chí | ToF (Basler blaze-101) | Ánh sáng cấu trúc (Zivid 2+ M60) | Tam giác laser (LMI Gocator 2510) |
|---|---|---|---|
| Độ chính xác | ±5 mm (0,5–5,5 m) | Chụp lặp 80 µm một điểm | Độ lặp Z 0,2 µm |
| Vùng nhìn / tầm đo | 67° × 51°, 0,3–10 m | 570 × 460 mm ở 600 mm | 13–14,5 mm, dải Z 6 mm |
| Cách chụp | Cả khung, 20–30 khung/s | Cả vùng, 50–1500 ms, vật đứng yên | Từng đường, tới 20 kHz, vật phải chạy |
| Giao tiếp | Gigabit Ethernet | 10 GigE (M12) | Gigabit Ethernet + encoder |
| Nhiệt độ làm việc | 0–50 °C | 0–45 °C | 0–40 °C |
| Vỏ | IP67 | IP65 | IP67 |
| Ứng dụng điển hình | Pallet, thùng, thể tích, AGV | Robot gắp, bin picking | Mối hàn, keo, độ phẳng |
Phần "công nghiệp" hay bị bỏ qua
Nhiệt độ làm việc thấp hơn bạn nghĩ
Nhìn hàng nhiệt độ trong bảng: cả ba camera đều có cận trên 40–50 °C, thấp hơn nhiều máy tính công nghiệp. Xưởng ở Việt Nam không có điều hoà, camera gắn gần lò sấy, máy ép nhựa hay dưới mái tôn có thể vượt ngưỡng này vào buổi trưa. Độ chính xác của camera 3D phụ thuộc hiệu chuẩn nhiệt: Zivid ghi sai số kích thước (phân vị 70%) dưới 0,25% trong dải nhiệt điển hình, nhưng nới ra dưới 0,35% khi xét toàn dải nhiệt. Cần đo nhiệt độ tại vị trí lắp trước khi chốt, và tính đến vỏ che hoặc làm mát.
Ánh sáng môi trường
Camera 3D chủ động phát sáng, nên nắng chiếu qua cửa hoặc đèn xưởng mạnh có thể làm nhiễu. Zivid công bố biểu đồ độ chính xác theo mức ánh sáng môi trường, nghĩa là chính hãng thừa nhận ảnh hưởng này. Che chắn vùng chụp là cách rẻ nhất.
Máy tính và băng thông
Mỗi camera đòi hỏi máy tính khác nhau. Zivid dùng 10 GigE nên máy tính cần card mạng 10 Gbps và cáp CAT6A trở lên như datasheet yêu cầu. Xử lý đám mây điểm 5 MP cho robot gắp cần CPU mạnh hoặc GPU. Gocator tự xử lý phần lớn phép đo bên trong cảm biến, máy tính chủ yếu nhận kết quả. Blaze-101 dùng GigE nhưng không PoE, cần nguồn 24 VDC riêng. Cách chọn máy tính theo số camera và băng thông có trong bài máy tính cho hệ thống thị giác máy: PoE, băng thông và GPU.
An toàn mắt
Camera ánh sáng cấu trúc và laser có phân loại an toàn mắt riêng: Zivid 2+ M60 ghi nhóm rủi ro 2 theo IEC 62471-5, Gocator 2510 là laser cấp 2. Cần biển cảnh báo và che chắn phù hợp ở vị trí có người qua lại.
Chọn thế nào: bốn câu hỏi
- Cần chính xác tới đâu? Milimet: ToF. Chục đến trăm micromet: ánh sáng cấu trúc. Micromet: tam giác laser.
- Vật lớn cỡ nào? Cả pallet: ToF. Cỡ thùng nhựa, chi tiết cơ khí: ánh sáng cấu trúc. Cỡ vài centimet hoặc dải hẹp: tam giác laser.
- Vật đứng yên hay đang chạy? Đang chạy trên băng tải có encoder: tam giác laser. Đứng yên cho robot gắp: ánh sáng cấu trúc.
- Chu kỳ bao lâu? Tính cả thời gian chụp, xử lý, truyền kết quả, so với nhịp dây chuyền.
Với ứng dụng robot gắp, xem thêm bài robot sử dụng thị giác máy trong các ứng dụng công nghiệp. Nguyên lý ống kính (tiêu cự, vùng nhìn, khoảng làm việc) áp dụng cho cả camera 3D có trong bài ống kính camera công nghiệp.
Câu hỏi thường gặp
Camera stereo (hai ống kính) thuộc nhóm nào?
Stereo thụ động tính chiều sâu từ độ lệch giữa hai ảnh, giống mắt người. Nó khó với bề mặt đơn sắc không có hoa văn. Nhiều camera kết hợp stereo với chiếu mẫu (active stereo) để khắc phục; về tính chất gần với nhóm ánh sáng cấu trúc.
Vật bóng loáng hay trong suốt có đo được không?
Đây là điểm khó của mọi công nghệ 3D quang học. LMI giới thiệu laser xanh của dòng 2500 cho kết quả tốt trên bề mặt bóng; Zivid công bố dải tương phản động tới 129 dB khi chụp HDR. Với vật trong suốt, thường phải thử mẫu thật trước khi chốt.
Có cần máy tính GPU không?
Tuỳ khâu xử lý. Đo biên dạng đơn giản không cần. Bin picking với học sâu trên đám mây điểm lớn thường cần GPU.
IPC247 hỗ trợ gì
IPC247 phân phối máy tính công nghiệp, máy tính GPU và card mạng tốc độ cao cho hệ thống thị giác máy. Chúng tôi tư vấn cấu hình máy tính theo loại camera 3D, số camera và khâu xử lý, cho mượn máy chạy thử với phần mềm của nhà tích hợp, giao hàng và hỗ trợ kỹ thuật khi lắp đặt. Gửi cho chúng tôi mô tả ứng dụng và camera dự kiến để nhận đề xuất.


